TECHNOLOGY PROFILE
小型地域モビリティ向け自動運転プラットフォーム
Autonomous Driving Platform for Compact Regional Mobility
技術概要
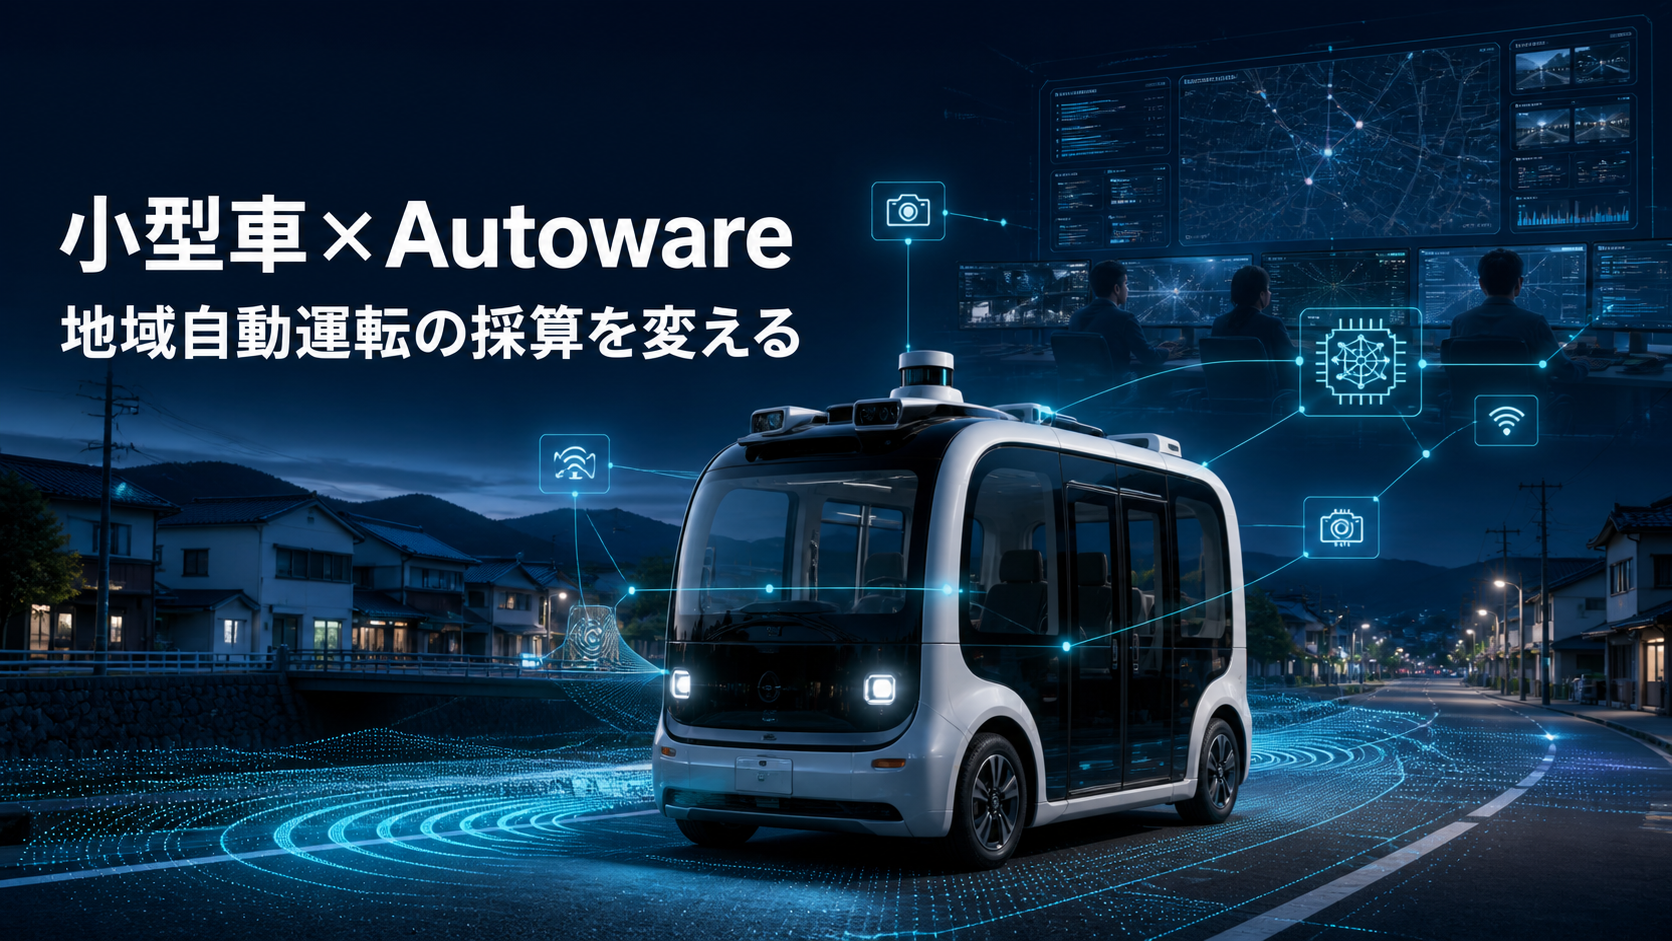
軽自動車やコンパクトカーなどの小型車両に、自動運転ソフトウェア、センサー、車両制御装置、通信機能、遠隔監視機能を組み合わせ、地域交通サービスとして運用するための技術です。
利用者の少ない地域でも運行を継続できるよう、車両価格だけでなく、保守、遠隔監視、運行管理を含む総費用を抑えることが重要になります。
技術詳細
地域向け自動運転では、車両を無人で走行させる技術だけでなく、そのサービスを継続できる経済性が求められます。
都市部のタクシーと異なり、人口減少地域では利用者数や乗車回数が限られます。高額な車両や大規模な専用設備を導入しても、運賃収入だけで投資を回収できない可能性があります。
そのため、地域交通に適した自動運転車には、次の要素が必要です。
- 車両本体の低価格化
- センサー構成の簡素化
- 低い消費電力
- 狭い道路で扱いやすい車体
- 乗降しやすい車両設計
- 遠隔監視人数の削減
- 複数車両を一括管理する運行システム
- 地域の整備工場で保守できる構造
- 天候や道路環境への対応
- ソフトウェア更新を継続できる体制
TIER IVは、オープンソースの自動運転ソフトウェア「Autoware」を基盤とする開発プラットフォームや、自動運転システムの導入支援を提供しています。
オープンソースを利用することで、車両メーカーや運行事業者は、自動運転システムのすべてを独自開発する必要がなくなります。ただし、Autowareを導入するだけで自動運転サービスが完成するわけではありません。
実際の運行には、車両ごとの制御調整、センサーの選定、地図情報、安全設計、遠隔監視、運行管理、保険、保守などを一体化する必要があります。
スズキが持つ小型・軽量車両の開発力と、TIER IVが持つ自動運転ソフトウェアおよび開発基盤を組み合わせることで、地域交通に適した小型自動運転車を構築できる可能性があります。
一方、スズキとTIER IVは、共同開発する車種、搭載センサー、システム価格、量産時期、レベル4運行の開始時期を公表していません。
今後は、技術的に走行できるかだけでなく、車両、ソフトウェア、遠隔監視、保守を含めた一台当たりの導入・運用費用が重要な判断材料になります。
この技術に関わる組織・プロジェクト
当サイトで確認した最新動向
最新動向