TECHNOLOGY PROFILE
フィジカルAI・ロボティクス開発基盤
Physical AI and Robotics Development Platform
技術概要
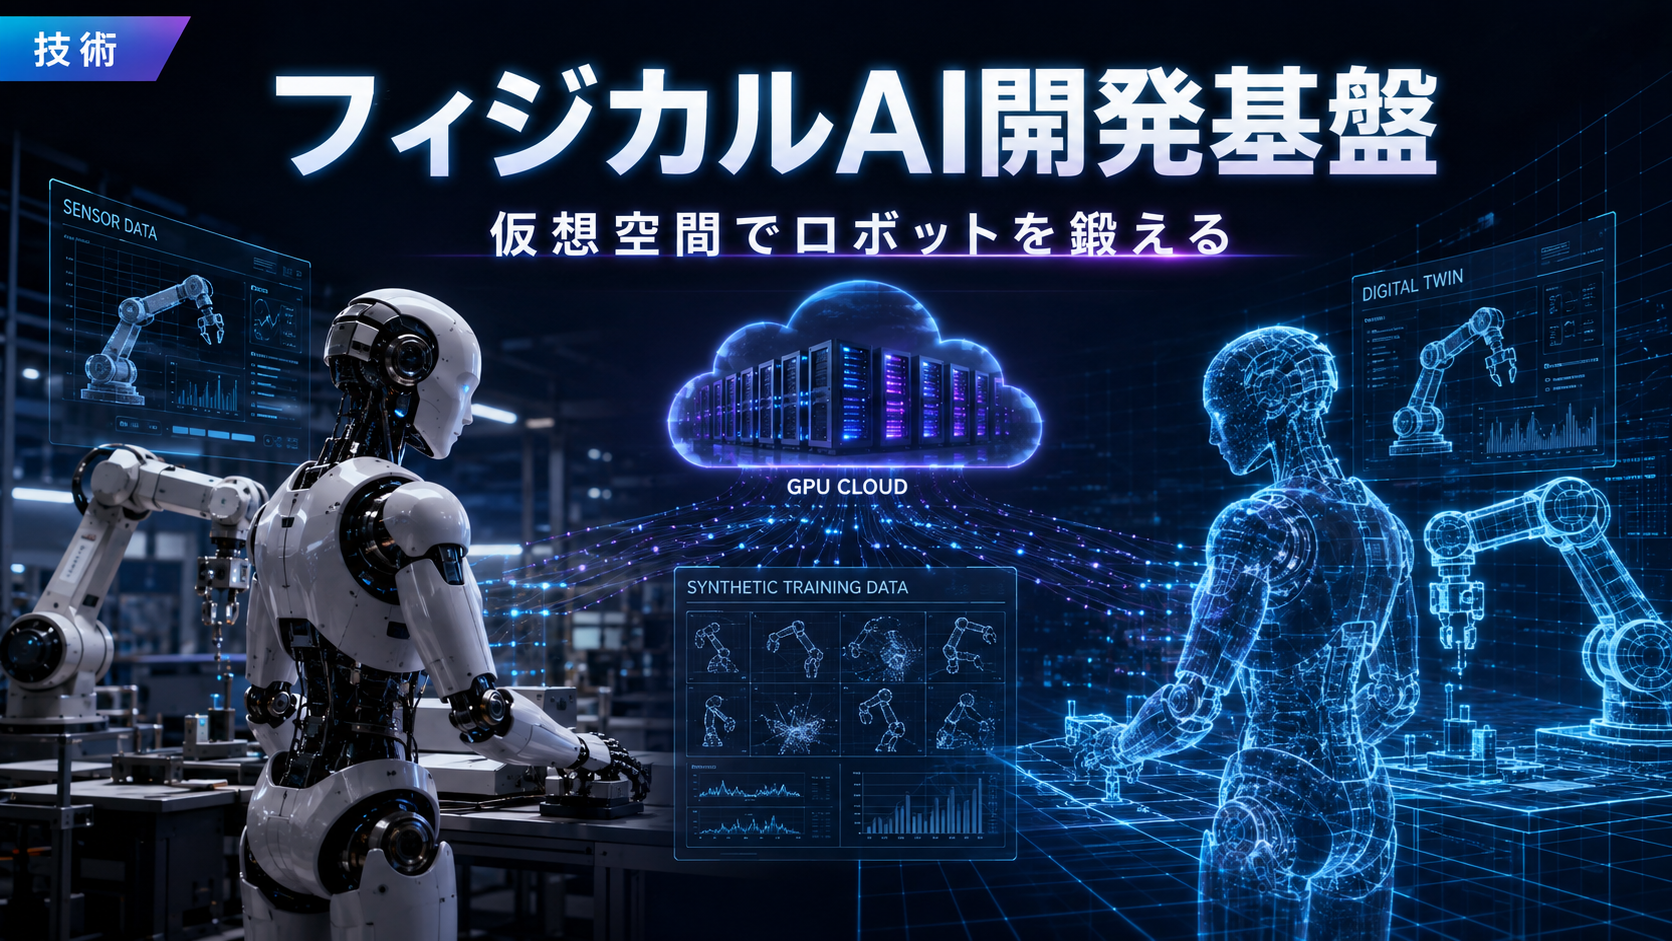
フィジカルAI開発基盤は、ロボット、自動運転車、産業機械など、現実空間で認識・判断・動作するAIを開発するための計算環境です。高性能GPU、デジタルツイン、物理シミュレーション、合成データ生成、AIモデルの学習・推論環境を組み合わせ、実機を動かす前に仮想空間で動作を検証します。
技術詳細
フィジカルAIとは、カメラやセンサーから周囲の状況を認識し、AIが判断し、ロボットや車両などの機械を通じて現実空間へ働きかける技術です。
文章や画像を生成するAIとは異なり、フィジカルAIには物体の形状、重量、摩擦、重力、衝突、人や機械の動きなど、現実世界の物理法則を考慮した学習と検証が求められます。
実機だけで膨大な動作を学習させる方法は、開発時間、設備費、安全性、故障リスクなどの制約があります。このため、工場、倉庫、道路、店舗などをデジタルツインとして仮想空間に再現し、ロボットの動作を繰り返し検証する方法が利用されています。
仮想空間では、実際には再現が難しい事故、障害物、照明変化、悪天候、設備故障などの条件も生成できます。そこで得られた合成データを使ってAIモデルを学習させ、実機での試験回数を減らすことが期待されています。
開発基盤には、高性能GPU、ロボットシミュレーター、3Dデータ、AIモデル、ストレージ、高速ネットワーク、セキュリティなどが必要です。NVIDIA OmniverseやIsaac Simは、その代表的な開発環境です。
想定用途
- 工場の産業用ロボット
- ヒューマノイドロボット
- 自動搬送ロボット
- 物流倉庫の自動化
- 自動運転車
- 建設機械・農業機械の自動化
- 店舗・施設内のサービスロボット
- デジタルツインによる工場設計
- 合成データを利用したAI学習
- ロボット向け基盤モデルの開発
技術的課題
- 仮想空間と実環境の差
- 高性能GPUの調達費用
- 大量データを保存するストレージ
- 学習時の消費電力
- 実機へAIモデルを移行する精度
- 安全性とサイバーセキュリティ
- 異なるメーカーのロボット間の互換性
- GPUや基盤ソフトウェアの海外企業への依存
- 開発を担う技術者の不足
- 投資効果を確認できる導入事例の蓄積
この技術に関わる組織・プロジェクト
当サイトで確認した最新動向
最新動向
川崎重工は「ロボット企業」になれるか?Home LEOから始まる全事業フィジカルAI戦略
実用化まで1〜3年(NEXT)情報確度 LV5|公式発表変化|試作
NTTグループが日本のロボット開発基盤を握る? NVIDIA Blackwell搭載「フィジカルAI向けGPUクラウド」始動
実用化済み(NOW)情報確度 LV5|公式発表変化|商用化