TECHNOLOGY PROFILE
ロボット向け大規模行動モデル
Large Behavior Models for Robotics
技術概要
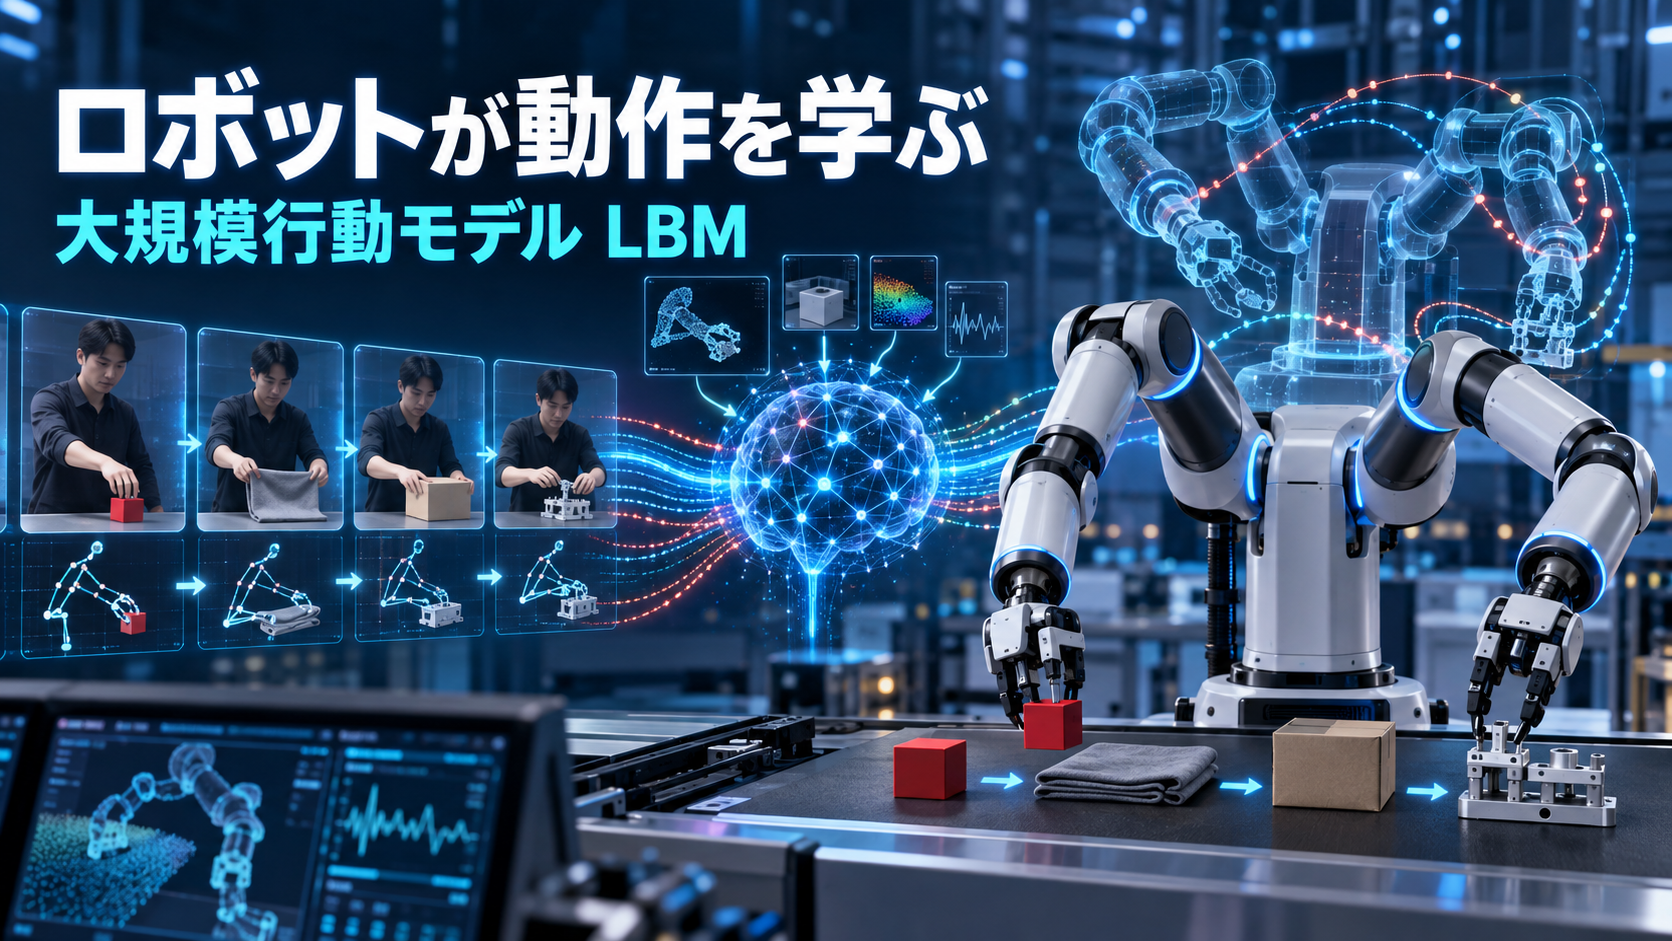
大規模行動モデルは、カメラや各種センサーから取得した周囲の情報をもとに、ロボットが次に行う動作を生成するAIモデルです。人間による実演や複数のロボット作業データを学習し、物をつかむ、運ぶ、置く、組み立てるなどの技能を、作業ごとにすべてプログラムせずに習得させることを目指します。
技術詳細
従来の産業用ロボットは、あらかじめ決められた位置と順序に従い、同じ動作を高い精度で繰り返すことを得意としています。
一方、部品の置かれた位置が変わる、柔らかい素材を扱う、人と同じ作業空間で動くなど、状況が毎回変化する作業には複雑な制御が必要です。
大規模行動モデルは、ロボットのカメラ、力覚センサー、関節位置などから得られる情報を入力し、その状況に対応する動作を出力するAIモデルです。
大規模言語モデルが大量の文章から言語のパターンを学ぶのに対し、大規模行動モデルは、人がロボットを遠隔操作した記録や、ロボットが実行した作業のデータから、現実空間での行動を学習します。
人間が作業を実演し、その動作をロボットに学習させれば、新しい作業を導入するたびにすべての動きを手作業でプログラムする負担を減らせる可能性があります。
Toyota Research Instituteは、人が実演した器用な作業をロボットに学習させ、複数の作業に対応する大規模行動モデルの研究を進めています。
トヨタの新型ロボット「ELEY」では、大規模行動モデルを利用してTシャツを畳む動作が披露されました。これは自動車を組み立てる量産作業の実証ではなく、人が教えた動作を学習し、その後に自律実行する能力を確認するデモです。
工場へ展開するには、衣類を畳む実演から、部品供給、ピッキング、組み立て、検査、設備保守などの自動車生産工程へ技術を移す必要があります。
想定用途
- 工場内の部品搬送
- 部品のピッキングと仕分け
- 自動車部品の組み立て
- ケーブルや布など変形する物体の取り扱い
- 製品検査
- 設備点検
- 工具の交換
- 多品種少量生産への対応
- 熟練作業の技能継承
- 人と同じ空間で作業する協働ロボット
- 物流倉庫の自動化
- 生活支援ロボット
- ヒューマノイドロボット
- 自動運転車や自律移動機械
技術的課題
- 学習していない状況への対応
- 誤動作や予測不能な動作の防止
- 人と協働する際の安全性
- 工場で長時間連続稼働できる信頼性
- 動作精度と処理速度
- 学習データの収集費用
- 工場ごとに異なる設備への適応
- 異なる種類のロボットへの転用
- AIの判断根拠の確認
- サイバーセキュリティ
- 通信障害時の安全な停止
- 不良品を見逃さない品質保証
- 既存の生産管理システムとの接続
- AI学習に必要な計算資源と電力
- 投資額に見合う生産性向上の実証
- 現場で働く人の技能とAIをどのように組み合わせるか